搜尋演算法
簡單Minimax搜尋
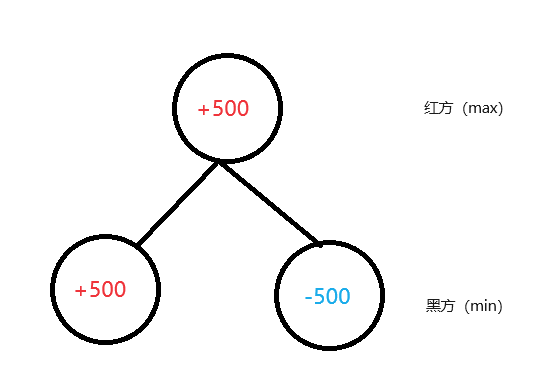
象棋屬於零和博弈,有紅方和黑方,雙方的收益總和為0,一方的優勢總是伴隨著另一方的劣勢。此時,我們可以使用Minimax進行搜尋。
為了方便理解,我們暫且把Maximizing Player稱為「紅方」,把Minimizing Player稱為「黑方」(實際上則不一定),我們的評估函式暫時返回的是相對於紅方的分數(分高說明紅方優勢,分低說明紅方劣勢)。
博弈的雙方都想讓收益最大化,紅方想讓分數儘量高,黑方想讓分數儘量低,這樣就能最大程度上保證自己這方的優勢,同時讓對方佔到的優勢最小。
舉個例子,紅方在一個局面有兩種走法。一種走法可以吃掉對方的車,此時的分數是+500,另一種走法是送掉自己的車,此時的分數是-500。紅方當然會選擇對自己有利的走法,即第一種,所以該節點的分數就是+500。
虛擬碼如下:
int minimax(int depth, bool isMaximizingPlayer) { // 層數, 是否紅方
    if (depth == 0 || isGameOver()) { // 搜尋到葉子節點或遊戲結束,直接返回評估
        return evaluate();
    }

    if (isMaximizingPlayer) { // 如果當前是紅方
        int maxEval = INT_MIN; // 初始化為負無窮,方便程式找出所有走法中分數的最大值
        for (Move move : getPossibleMoves()) { // 走法生成
            makeMove(move); // 走子
            int eval = minimax(depth - 1, false); // 向下一層搜尋,獲得該走法對應的子節點的分數
            undoMove(move); // 恢復到走子前的局面
            maxEval = std::max(maxEval, eval);
        }
        return maxEval;
    } else { // 如果當前是黑方
        int minEval = INT_MAX;  // 初始化為正無窮,方便程式找出所有走法中分數的最小值
        for (Move move : getPossibleMoves()) { // 走法生成
            makeMove(move); // 走子
            int eval = minimax(depth - 1, true); // 向下一層搜尋,獲得該走法對應的子節點的分數
            undoMove(move); // 恢復到走子前的局面
            minEval = std::min(minEval, eval); // 取最小值
        }
        return minEval;
    }
}
Alpha-Beta剪枝的過程介紹
上面實現的簡單Minimax搜尋,效率其實是很低的。我們這時就要引入一種新的搜尋策略——Alpha-Beta剪枝,這種剪枝方法可以在不改變結果的前提下大大減少搜尋的節點數。

上文我們提到過,紅方的目的是使得分儘量高,也就是說當前節點的分數是所有子節點分數的最大值,黑方則相反。
參考上圖,我們可以舉個例子說明一下Alpha-Beta剪枝的原理。
引擎搜完葉子節點的5和6,可以推斷出這兩個節點的父節點(圖中ID:2)的分數是min(5,6)=5。這個節點的父節點在MAX層上(圖中ID:1),是取其子節點分數的最大值,所以它的分數至少是5。子節點的分數只有>5才有搜下去的必要,否則不會比「ID:2」這一路線更優。
接下來我們繼續搜尋「ID:3」這一路線,搜完葉子節點的「7」和「4」之後,由於「ID:3」處在MIN層,其分數是取其子節點分數的最小值,所以這個節點的分數必然≤4,不可能比「ID:2」這一條路線更優,沒有再搜下去的必要了,我們可以把後續的子節點(即灰色的5)剪掉。
其它灰色的部分也是同理,大家可自行按照上面的步驟推斷。
根據理論推斷是會了,但這仍是紙上談兵,如何編寫相關程式碼實現該功能呢?且聽下回分解。
Alpha-Beta剪枝的程式碼實現
為了用程式碼實現Alpha-Beta剪枝,我們需要引入alpha和beta兩個量,alpha是紅方能保證至少獲得的分數,beta是黑方能保證至多獲得的分數(這裡的分數都是從紅方視角看的)。也就是說,最優走法的分數必然≥alpha而且≤beta。
在最開始呼叫「alphaBeta」函式的時候,我們應該把alpha設為負無窮,把beta設為正無窮。
當我們搜尋一個節點的時候,我們需要接受從父節點傳來的alpha和beta值,接著判斷該節點處於MAX層還是MIN層。
這裡還是舉一個例子方便讀者理解,假設我們處於MAX層(即紅方),父節點傳遞的alpha值是5,beta值是8。
因為當前節點的分數是從子節點的分數中取最大值得到的,所以我們在搜尋的時候可以保證當前節點的分數≥子節點的分數,應該根據子節點的分數更新alpha的值。如果我們此時搜到一個子節點,分數為10,此時當前節點的分數必定≥10。但我們不要忘了,上一層是MIN,取的是子節點中的最小分數。若當前節點的分數超過了beta,必然不會比其父節點之前搜過的某個子節點分數低,不會被父節點採納;若當前節點的分數等於beta,必然不會比其父節點之前搜過的某個子節點更優。我們可以直接使用break跳出迴圈,進行Beta剪枝,同時返回目前搜過的子節點的最大分數(目前的搜尋程式碼中,這裡返回值不重要,只需要保證該節點不被父節點採納即可)。
判斷當前節點的分數是否≥beta,可以等同於判斷alpha≥beta,因為alpha就是按照子節點的分數通過取最大值進行更新的。
MIN層同理,這裡不再贅述。
虛擬碼如下:
int alphaBeta(int depth, int alpha, int beta, bool isMaximizingPlayer) {
    if (depth == 0 || isGameOver()) {
        return evaluate();
    }

    if (isMaximizingPlayer) { // 如果當前是紅方
        int maxEval = INT_MIN; // 初始化為負無窮,方便程式找出所有走法中分數的最大值
        for (Move move : getPossibleMoves()) { // 走法生成
            makeMove(move); // 走子
            int eval = alphaBeta(depth - 1, alpha, beta, false); // 向下一層搜尋,獲得該走法對應的子節點的分數
            undoMove(move); // 恢復到走子前的局面
            maxEval = std::max(maxEval, eval); // 取最大值
            alpha = std::max(alpha, eval);
            if (beta <= alpha)
                break; // Beta剪枝
        }
        return maxEval;
    } else { // 如果當前是黑方
        int minEval = INT_MAX;  // 初始化為正無窮,方便程式找出所有走法中分數的最小值
        for (Move move : getPossibleMoves()) { // 走法生成
            makeMove(move); // 走子
            int eval = alphaBeta(depth - 1, alpha, beta, true); // 向下一層搜尋,獲得該走法對應的子節點的分數
            undoMove(move); // 恢復到走子前的局面
            minEval = std::min(minEval, eval); // 取最小值
            beta = std::min(beta, eval);
            if (beta <= alpha)
                break; // Alpha剪枝
        }
        return minEval;
    }
}
繼續簡化,引入Negamax
前面我們的分數一直是相對於紅方視角的,需要將紅方和黑方分類討論,這顯然使程式碼複雜化了。為了解決這個問題,我們需要引入Negamax。
引入Negamax後,我們對雙方可以使用同樣的處理策略,省去了編寫MIN 方的程式碼的必要性,但是評估函式需要改成相對於走子方的分數。
如果當前走子方是紅方,需要返回相對於紅方的分數;如果當前走子方是黑方,需要返回相對於黑方的分數。
由於我們把兩種情況合併成了一種情況,判斷紅黑方的參數可以刪去。
在搜尋子節點的時候,我們需要從MAX層切換到MIN層,或者從MIN層切換到MAX層,應該如何做呢?
在這裡,我們繼續舉一個例子來說明。假設當前節點從父節點傳下來的alpha值為5,beta值為8,說明最優走法的分數一定在5和8之間,接下來我們把分數視角切換到對手,最優走法的分數一定在-8和-5之間,-8和-5就分別是傳遞給子節點的alpha值和beta值。
所以,傳給子節點的alpha和beta值應該是-beta和-alpha。
下面是引入Negamax後的虛擬碼:
int alphaBeta(int depth, int alpha, int beta) {
    if (depth == 0 || isGameOver()) {
        return evaluate();
    }

    int maxEval = INT_MIN; // 初始化為負無窮,方便程式找出所有走法中分數的最大值
    for (Move move : getPossibleMoves()) { // 走法生成
        makeMove(move); // 走子
        int eval = -alphaBeta(depth - 1, -beta, -alpha); // 向下一層搜尋,獲得該走法對應的子節點的分數
        undoMove(move); // 恢復到走子前的局面
        maxEval = std::max(maxEval, eval);
        alpha = std::max(alpha, eval);
        if (alpha >= beta)
            break; // Beta剪枝
    }
    return maxEval;
}
有些資料上的程式碼可能是這樣的:
int alphaBeta(int depth, int alpha, int beta) {
    if (depth == 0 || isGameOver()) {
        return evaluate();
    }

    for (Move move : getPossibleMoves()) {
        makeMove(move);
        int val = -alphaBeta(depth - 1, -beta, -alpha);
        undoMove(move);

        if (val >= beta) {
            return beta; // Beta剪枝
        }
        if (val > alpha) {
            alpha = val; // 更新Alpha的值
        }
    }
    return alpha;
}
其實這兩者是等價的,正常情況下,alpha<beta,所以alpha≥beta的情況只能是分數更新,導致alpha變大,發生Beta剪枝,所以直接和val進行比較也是一樣的。
空步裁剪(Null Move Pruning)
一般來說,一個局面我方什麼都不走(或者說走了一個「空步」),而是把走子權讓給對方,我方是吃虧的。即最優走法的分數一般來說不會比走「空步」的分數低。
我們可以利用這一點編寫一個剪枝策略——空步裁剪。空步裁剪是一種冒險策略,就是基於上面假設進行的,把比「空步」分數低的招法剪掉。
為了加快搜索,我們可以對「空步」搜尋的層數額外減少R(一般是2-3)層。由於我們只關心「空步」的分數和beta相比是大還是小,所以應該用零視窗搜尋([beta - 1, beta]),使Alpha-Beta剪枝在搜尋空步時發揮的作用最大。
由於走子方互換,傳遞給子節點的alpha值和beta值也要按照之前的方法進行轉換,也就是-beta和-beta + 1。
基於空步的分數≤最優走法的分數這個假設,如果返回的評估≤beta-1,說明後續該節點的alpha值有可能達不到beta,不進行剪枝;如果返回的評估≥beta,說明最優走法的分數也一定≥beta,也就是說後續alpha在更新的時候也會≥beta,可以直接進行剪枝。
然而一些局面並不滿足之前我們提到過的假設,如國際象棋的迫移局面(Zguzwang),若使用空步裁剪,則會使引擎判斷錯誤,於是我們可以設計一個「isNullMoveAllowed」函式判斷是否滿足空步裁剪的條件,儘量規避這種現象。
虛擬碼如下:
// R是空步裁剪搜尋中額外減去的層數
const int R = 3;

int alphaBeta(int depth, int alpha, int beta) {
    if (depth == 0 || isGameOver()) {
        return evaluate();
    }

    // Null Move Pruning
    if (depth >= R + 1 && isNullMoveAllowed()) {
        makeNullMove(); // 走一步「空步」
        int nullMoveEval = -alphaBeta(depth - R - 1, -beta, -beta + 1); // 用[beta - 1, beta]進行搜尋
        undoNullMove(); // 恢復

        if (nullMoveEval >= beta) {
            return beta; // 如果beta的值還不如走「空步」的分數高,就直接剪掉
        }
    }

    int value = INT_MIN;
    for (Move move : getPossibleMoves()) { // 走法生成
        makeMove(move); // 走棋
        value = std::max(value, -alphaBeta(depth - 1, -beta, -alpha));
        undoMove(move); // 恢復
        alpha = std::max(alpha, value);
        if (alpha >= beta) {
            break; // Beta剪枝
        }
    }
    return value;
}
PVS(主要變例搜尋)
PVS是對Alpha-Beta剪枝的增強,可以提高Alpha-Beta剪枝的效率。簡單來說,PVS先對第一個子節點進行[alpha, beta]的全視窗搜尋,再對剩餘子節點使用[alpha, alpha+1]的零視窗搜尋。零視窗搜尋結束後,如果該節點搜尋返回的評估在(alpha, beta)之間,說明該節點有希望,於是繼續進行一次全視窗搜尋。如果返回的評估超出了(alpha, beta),說明這個節點必然會被剪枝。
虛擬碼如下:
int alphaBeta(int depth, int alpha, int beta) {
    if (depth == 0 || isGameOver()) {
        return evaluate();
    }

    int maxEval = INT_MIN; // 初始化為負無窮,方便程式找出所有走法中分數的最大值
    bool firstChild = true; // 標記是否為第一個子節點

    for (const Move& move : getPossibleMoves()) { // 走法生成
        makeMove(move); // 走子
        int eval;

        if (firstChild) {
            // 對第一個子節點使用全視窗搜尋
            eval = -alphaBeta(depth - 1, -beta, -alpha);
            firstChild = false;
        } else {
            // 對剩餘子節點使用零視窗搜尋
            eval = -alphaBeta(depth - 1, -alpha - 1, -alpha);

            if (eval > alpha && eval < beta) {
                // 如果零視窗搜尋未能確定性地剪枝,則進行全視窗重新搜尋
                eval = -alphaBeta(depth - 1, -beta, -eval);
            }
        }

        undoMove(move); // 恢復到走子前的局面
        maxEval = std::max(maxEval, eval);
        alpha = std::max(alpha, eval);

        if (alpha >= beta) {
            break; // Beta 剪枝
        }
    }

    return maxEval;
}
注意
為了簡化程式碼,這裡並未加入空步裁剪,後文也是單獨介紹某種方法,而不是疊加在一起。
靜態搜尋
靜態搜尋(Quiescent Search)可以用來克服水平面效應。一般來說發生互相吃子,評估函式會發生劇烈變化,引入靜態搜尋,可以返回一個更加穩定的評估值。引入靜態評估後,達到葉子節點時,我們不直接返回評估函式的值,而是進行一次靜態搜尋,繼續探索吃子的走法。
虛擬碼如下:
int qsearch(int alpha, int beta) {
    int standPat = evaluate(); // 當前局面不做任何動作的評估值

    if (standPat >= beta) {
        return beta; // 剪枝
    }

    if (alpha < standPat) {
        alpha = standPat; // 更新 alpha
    }

    for (Move move : getPossibleCaptures()) { // 只考慮吃子的走法
        makeMove(move);
        int eval = -qsearch(-beta, -alpha); // 靜態搜尋下一層
        undoMove(move);

        if (eval >= beta) {
            return beta; // 剪枝
        }

        if (eval > alpha) {
            alpha = eval; // 更新 alpha
        }
    }

    return alpha;
}

int alphaBeta(int depth, int alpha, int beta) {
    if (depth == 0 || isGameOver()) {
        return qsearch(alpha, beta); // 在深度為0或遊戲結束時進入靜態搜尋
    }

    int maxEval = INT_MIN; // 初始化為負無窮
    for (Move move : getPossibleMoves()) { // 生成所有走法
        makeMove(move); // 執行走法
        int eval = -alphaBeta(depth - 1, -beta, -alpha); // 遞迴搜尋
        undoMove(move); // 撤銷走法

        maxEval = std::max(maxEval, eval);
        alpha = std::max(alpha, eval);
        if (alpha >= beta) {
            break; // Beta剪枝
        }
    }

    return maxEval;
}